项目文档
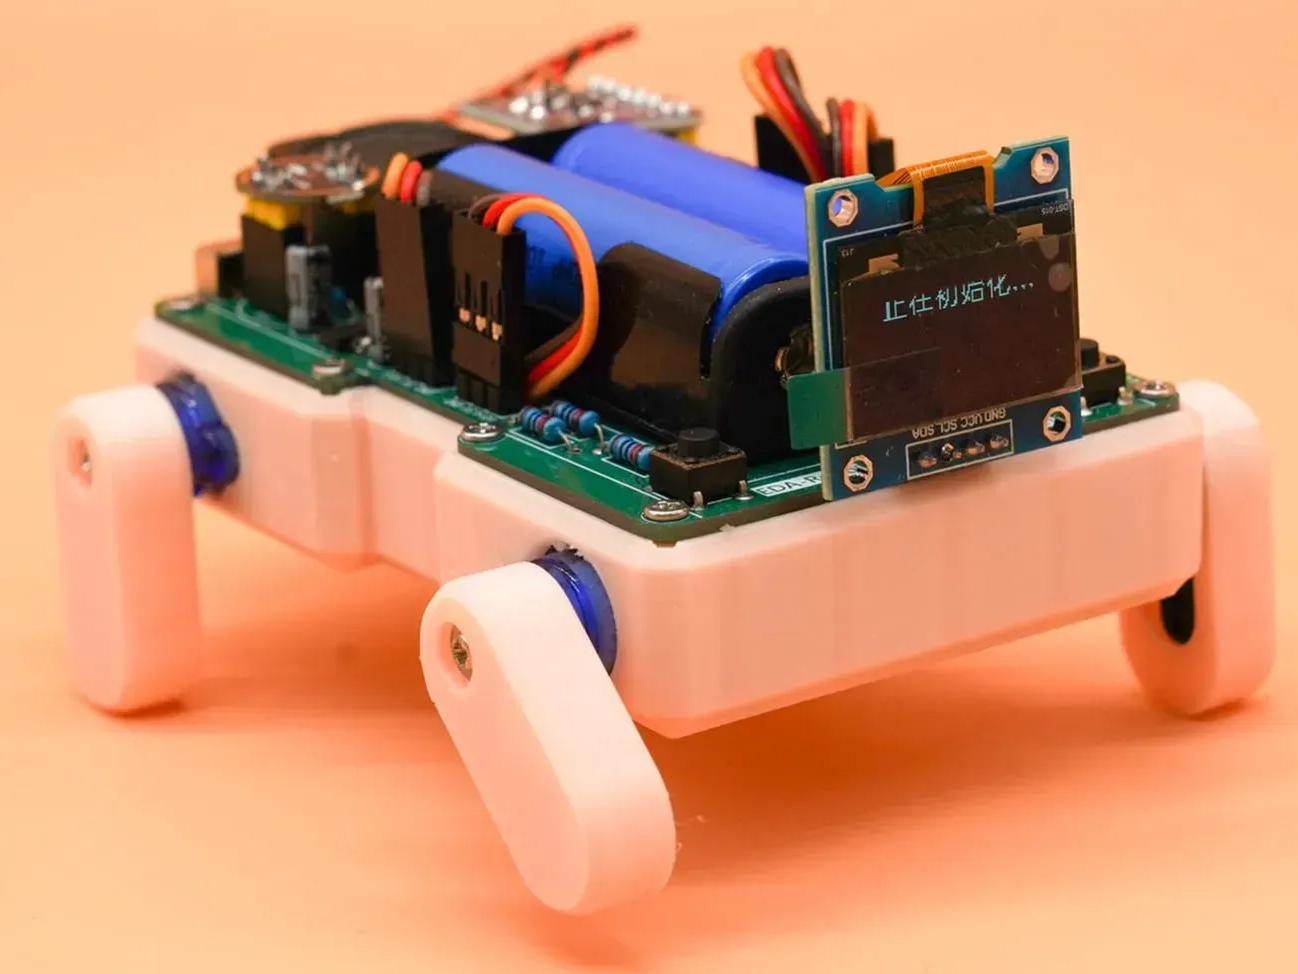
EDA-RobotPro AI 智能机器狗的底壳与脚部模型,包含 倒角机器狗.STL 和 foot.stl。底壳提供 PCB、四个舵机和线路的安装空间,并升级舵机限位卡口,舵机可卡入槽位固定。
原硬件采用 ESP32-S3,搭配小智 AI 与 MCP 协议控制四足动作。此 Pro 结构对应 Pro 主板与舵机安装设计,请按原项目进行装配。封面与实物照片取自原项目,包含成品多个角度以及底壳内部和分解图。
开源项目及装配说明:https://oshwhub.com/course-examples/eda-robotpro
开发源码:https://gitee.com/JasonYANG170/eda-robotpro
烧录文档:https://wiki.lceda.cn/zh-hans/course-projects/smart-internet/eda-robot-pro/eda-robot-pro-download.html
EDA 设计工程:https://pro.lceda.cn/editor#id=c742ef3f5e014e409a924605f5b32752